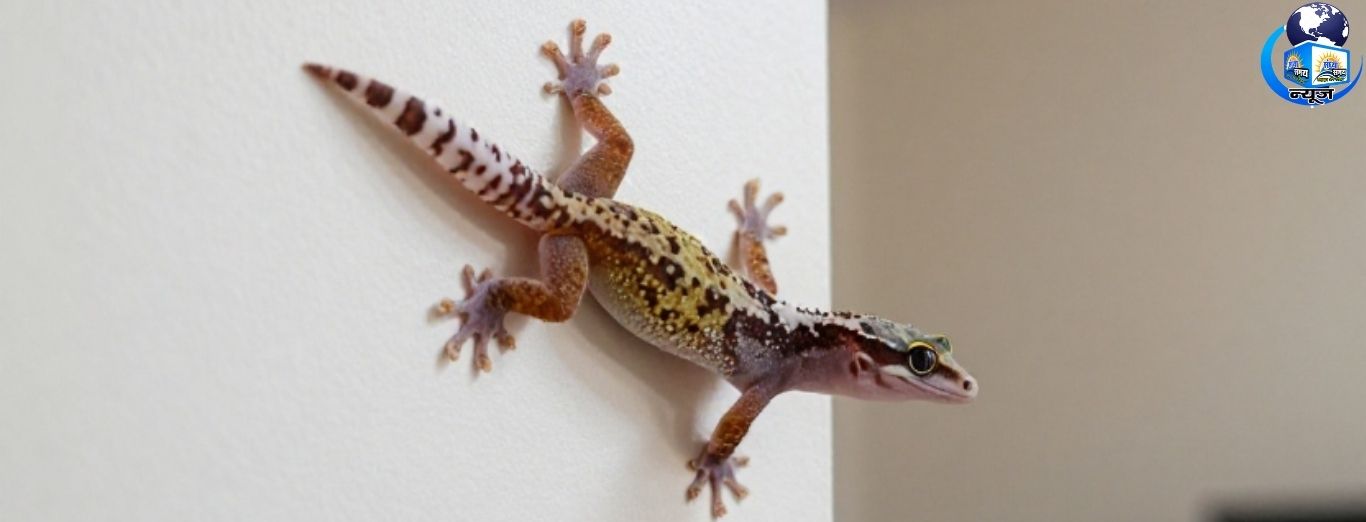
Find out why a lizard doesn’t fall off a wall: घर की दीवार पर छिपकली को तेज़ी से दौड़ते या छत पर उल्टा चलते देखना आम बात है। वह बिना किसी गोंद, टेप या चूषण-कप के सतह पर टिक जाती है—और ज़रूरत पड़ने पर पलक झपकते ही दिशा भी बदल लेती है। ऐसे में सवाल उठना स्वाभाविक है: दीवार पर छिपकली कैसे चिपकती है, और दौड़ते समय नीचे क्यों नहीं गिरती?
इसका जवाब उसके पैरों की बेहद खास बनावट में छिपा है। छिपकली की पकड़ किसी जादू या दीवार से निकलने वाले चिपचिपे पदार्थ का नतीजा नहीं होती। उसके पैर सतह के बहुत करीब पहुंचकर आणविक स्तर पर काम करते हैं। यही खूबी उसे दीवारों और छतों पर चलने में मदद करती है।
छिपकली के पैरों में होते हैं लाखों सूक्ष्म बाल
छिपकली की उंगलियों के नीचे बाल जैसी बहुत महीन संरचनाएं होती हैं, जिन्हें सेटी (setae) कहा जाता है। ये इतने छोटे होते हैं कि सामान्य आंख से दिखाई नहीं देते। एक-एक सेटी के सिरे पर उससे भी छोटे, चपटे हिस्से होते हैं, जिन्हें स्पैटुला (spatulae) कहते हैं।
इन सूक्ष्म रचनाओं की वजह से छिपकली के पैर और सतह के बीच संपर्क का कुल क्षेत्रफल बहुत बढ़ जाता है। दीवार पूरी तरह समतल दिखाई दे सकती है, लेकिन सूक्ष्म स्तर पर उसमें छोटे उभार और गड्ढे होते हैं। छिपकली के पैरों की लचीली बनावट इन बारीकियों के अनुरूप ढलने और सतह के बेहद करीब पहुंचने में मदद करती है।
वान डर वाल्स बल क्या है?
जब छिपकली के पैरों के स्पैटुला दीवार के अणुओं के बहुत पास आते हैं, तो उनके बीच कमजोर आकर्षण पैदा होता है। इसे वान डर वाल्स बल (van der Waals force) कहा जाता है। एक अकेले सूक्ष्म संपर्क का खिंचाव बहुत कम होता है, लेकिन लाखों छोटे-छोटे संपर्क एक साथ काम करें, तो कुल पकड़ छिपकली के शरीर का भार थामने के लिए पर्याप्त हो सकती है।
यानी छिपकली दीवार पर किसी गोंद से नहीं चिपकती। उसकी पकड़ उसके पैरों की सूक्ष्म संरचना और सतह के अणुओं के बीच बनने वाले आकर्षण पर निर्भर करती है। यही वजह है कि यह तरकीब काम करने के लिए छिपकली को अपने पैर सतह के काफी करीब और सही ढंग से जमाने पड़ते हैं।
तेज़ दौड़ने पर छिपकली गिरती क्यों नहीं?
छिपकली की पकड़ मजबूत होने के साथ-साथ जल्दी बदली भी जा सकती है। चलते समय वह हर पैर पर शरीर का भार बारी-बारी से डालती है। पैर रखते ही उसकी उंगलियों के सूक्ष्म बाल सतह से संपर्क बनाते हैं; पैर उठाते समय वह उंगलियों को मोड़कर या छीलने जैसी गति से सतह से अलग करती है। इस तरह पकड़ अचानक पूरे पंजे को खींचकर हटाने के बजाय एक दिशा से धीरे-धीरे छूटती है।
यह चाल उसे दीवार पर तेजी से आगे बढ़ने देती है। अगर छिपकली हर कदम पर पैर को सीधा खींचकर हटाने की कोशिश करे, तो उसे ज्यादा जोर लगाना पड़ेगा। उंगलियों का कोण बदलकर वह पकड़ बना और छोड़ सकती है। उसके पैरों की यही तेज़ और नियंत्रित गतिविधि दौड़ने, मुड़ने और दिशा बदलने में काम आती है।
क्या छिपकली हर सतह पर समान रूप से चिपकती है?
ज़रूरी नहीं। सतह की बनावट, साफ-सफाई और छिपकली के पैरों की स्थिति उसकी पकड़ को प्रभावित कर सकती है। धूल या गंदगी संपर्क को कमज़ोर कर सकती है, जबकि कुछ बहुत चिकनी या गीली सतहों पर पकड़ अलग तरह से काम कर सकती है। इसलिए यह कहना सही नहीं होगा कि छिपकली हर सतह पर हर परिस्थिति में एक जैसी पकड़ बनाए रखती है।
उसकी सफलता कई बातों के मेल से आती है: पैरों की सूक्ष्म बनावट, सतह के साथ पर्याप्त संपर्क, उंगलियों का सही कोण और कदमों का तेज़ तालमेल। तेज दौड़ते समय भी वह लगातार छोटे-छोटे संपर्क बनाती और छोड़ती रहती है। इसी कारण उसका संतुलन बना रहता है।
छिपकली की पकड़ से वैज्ञानिकों को क्या सीख मिली?
छिपकली के पैरों की बनावट ने वैज्ञानिकों और इंजीनियरों को ऐसी सामग्री बनाने की प्रेरणा दी है जो सतहों से पकड़ बना सके और फिर आसानी से अलग भी हो जाए। ऐसी तकनीक रोबोटिक्स, पकड़ बनाने वाले उपकरणों और चढ़ने वाली मशीनों के विकास में उपयोगी हो सकती है। हालांकि, कृत्रिम सामग्री में छिपकली जैसी क्षमता हासिल करना आसान नहीं—क्योंकि प्राकृतिक पैर असंख्य महीन संरचनाओं के साथ गति और संपर्क को बारीकी से नियंत्रित करते हैं।
इसलिए अगली बार जब कोई छिपकली दीवार पर सरपट दौड़ती दिखे, तो याद रखिए: वह गुरुत्वाकर्षण को मात नहीं दे रही, बल्कि अपने पैरों की सूक्ष्म बनावट, वान डर वाल्स बल और सटीक चाल का इस्तेमाल कर रही है। यही प्रकृति की एक छोटी-सी, लेकिन कमाल की इंजीनियरिंग है।